点群QC

SLAM Lidar

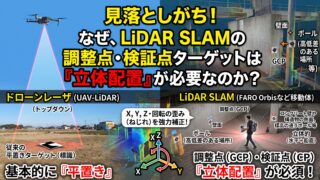
LiDAR SLAMの検証点・調整点ターゲットは「平置き」だけじゃダメ?立体配置が必要な理由を徹底解説

LiDAR SLAMの精度検証で「平置きターゲット」だけでは不十分な理由を解説。ドローンレーザ(UAV-LiDAR)との照射方向の違いや、360度照射特性を踏まえた側面・立体配置の必要性、XYZ全軸における幾何学的拘束(DOP)を高めるポイントを実務目線でまとめています。
UAVグリーンレーザ

【UAVレーザ測量】自動化時代でも外せない適切なボアサイト調整で技術者が注意すべきこと

UAVレーザ測量のボアサイト調整で、AUTOアライメント任せにする危険性を整理。ROI作成、基線選定、補正値の見方など、技術者が押さえるべき実務上の注意点を解説します。
備忘録

【QGIS・測量CAD】QGISで作った段彩図をInfinityに貼る手順メモ

QGISで作成した標高別段彩図を、アイサン Infinity に背景として貼る手順を備忘録として整理。マスクレイヤでの切り抜き、GeoTIFFの注意点、画像出力と地理参照情報の付け方を簡潔にまとめました。
UAVレーザ

【UAVレーザ品質管理】UAVレーザ測量 検証点を調整に入れると精度が良く見えるだけ

UAVレーザ測量のQCで検証点を調整に入れると精度が良く見えるだけ。調整点と検証点の役割、検証点オーバー時の対処、道路側しか点が置けない現場の現実的なQCを整理。
MBES

【UAVグリーンレーザ】UAVグリーンレーザ測量、屈折点をどこに置くか

UWCで水面線をどこに置くか。検潮値は楕円体高で固定し。点群水面は整合確認に使う。8コースで水面点群が二層化し。検潮が無いと30から40cm誤設定する危険が判明。MBES重複で屈折係数1.342が妥当と確認した実証記録。
UAVレーザ

【3D点群補正】壁のズレを直す手順 範囲を固定して改悪を防ぐ(第2回)

壁のズレを直す際に、直したつもりで別の場所が悪化する事態を防ぐ手順を整理します。評価する範囲を固定し、比較可能な形で合わせ直す考え方をまとめます。
UAVレーザ

【UAVレーザ点群QC】地面は合うのに壁だけズレる 原因の切り分け(第1回)

点群で地面は合うのに擁壁だけズレて見える現象を、原因の切り分けとして整理します。ズレが特徴部に偏る場合の見方と、短時間で当たりを付ける手順をまとめます。
MBES

【基線解析・品質管理】基線解析のFIX率が99%でも安心できない  元データ品質の確認ポイント(MBES向け)

見た目は良いのに後からズレが出る原因として、成果の土台になる元データ品質の確認ポイントをまとめます。手戻りを避けるために、後処理前に見るべき要点を整理します。
UAVレーザ

【3D点群・DEM作成】0.5mメッシュはなぜ多い? 地図情報レベルと点群密度からDEM作成の根拠を整理

0.5mメッシュ地図で0.5mがよく使われる理由を、地図情報レベル500と点群密度の観点から整理。点群からグラウンドDEMを作るときの考え方を実務目線でまとめます。
点群QC

【UAVレーザ・精度管理】UAVレーザ測量の均一度点検(様式9)GCP周りの点群ばらつきを確認する方法

様式8「オリジナルデータ均一度点検表」を、GCP周りの点群抽出と標高(Z/H)の統計で再現。平均・最大最小・標準偏差の意味、落とし穴、CloudCompareでの実務手順まで解説します。