UAVレーザ&マルチビームを主とした技術ノート
点群測量ラボ / PointCloud Lab
  • GEOQ公式サイトへ
  • GEOQ公式サイトへ

2026-11

SLAM Lidar

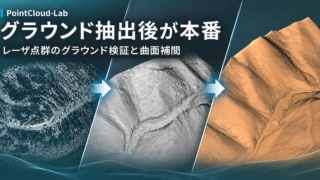
レーザ点群のグラウンド抽出・検証・曲面補間 ― 最後は人の目

レーザ点群のグラウンド抽出後に残る外れ値や誤分類を検証し,欠測部を曲面補間する実例を紹介.自動フィルタリングだけに頼らず,最後は技術者の目で地形を判断する重要性について考えます
2026.11.06
SLAM LidarUAVグリーンレーザUAVレーザ測量点群QC
最近の投稿

  • レーザ点群のグラウンド抽出・検証・曲面補間 ― 最後は人の目
  • LiDAR SLAMの検証点・調整点ターゲットは「平置き」だけじゃダメ?立体配置が必要な理由を徹底解説
  • レーザー測量(TLS・固定スキャン)」と「LiDAR SLAM測量」
  • 【3D点群測量】「RTK付きSLAM」は本当に万能か? あえてGNSS非搭載機を選び、GCPとICPで仕留める現場論
  • 【SLAM LiDAR】SLAM LiDAR点群は「取得した後」が重要

最近のコメント

表示できるコメントはありません。

アーカイブ

  • 2026年11月
  • 2026年10月
  • 2026年8月
  • 2026年4月
  • 2026年3月
  • 2026年2月
  • 2026年1月
  • 2025年12月

カテゴリー

  • MBES
  • OTHER
  • QGIS
  • SLAM Lidar
  • UAVグリーンレーザ
  • UAVレーザ
  • 備忘録
  • 深浅測量
  • 測量
  • 点群QC
  • 置き型地上レーザ
点群測量ラボ / PointCloud Lab
Copyright © 2025 点群測量ラボ / PointCloud Lab All Rights Reserved.
    • GEOQ公式サイトへ
  • ホーム
  • トップ