レーザ測量の点群処理では,グラウンド抽出を行った後も,最終的には人の目で点群を確認し,外れ値や誤分類を修正する作業が必須になります.
特に山間部や樹木下,急斜面,崩壊地などでは,地表面の形状が複雑で,自動フィルタリングだけで完全にグラウンドを分類することは難しいと感じています.
今回は,
①グラウンド抽出
②グラウンド検証
③欠測部の曲面補間
という流れで処理を行いました.
① グラウンド抽出
まず,レーザ点群からグラウンド点を抽出します.
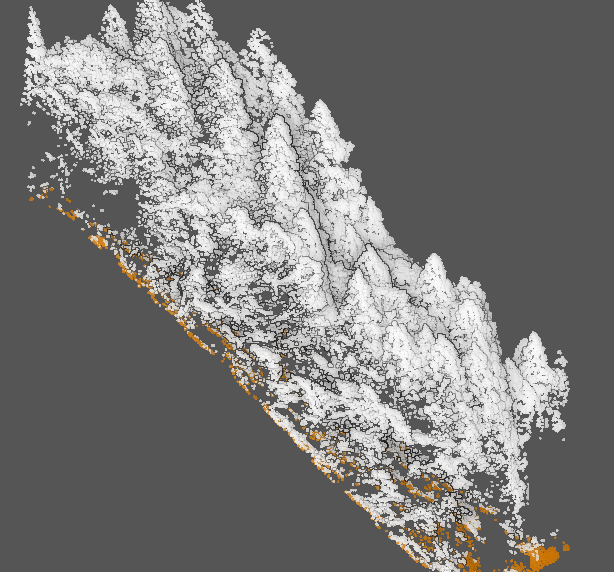
今回のデータは,急斜面,崩壊地,樹木下の欠測などが混在する複雑な地形です.
さらに,UAVレーザとSLAM LiDARなど,異なる計測データを統合した場合には,同じ場所に地表面が二重に存在することもあります.
このようなデータでは,単純な高さ差や一つのパラメータだけで,正常地形と外れ値を完全に分離することは難しくなります.
グラウンド抽出直後の点群を見ると,地形の大まかな形状は取得できていますが,細かな外れ値や誤分類,点密度の薄い部分,フィルタリングによって地盤点が欠落した部分が残っています.
② グラウンド検証
グラウンド抽出後,さらに地盤点を検証します.
自動フィルタリング後、個別で再度フィルタリングしたつもりだが・・・・
まだまだ、怪しい点は下記のように多数存在してる
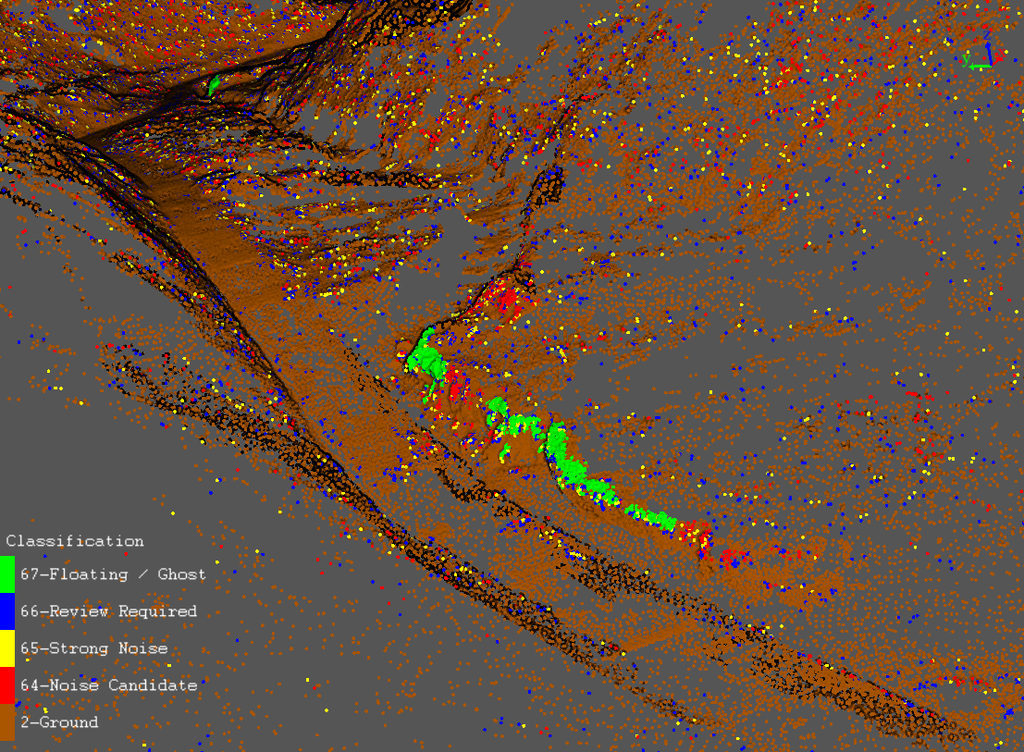
今回作成した検証ツールでは,周囲の地形との高さ差や地形の流れなどから,
- 強い疑い(赤)
- 疑い(黄)
- 弱い疑い(青)
- 肩・段差候補(緑)
のように,確認する優先順位を分けています.
ここで重要なのは,自動的に点を削除することが目的ではないということです.
目的は,
「人が重点的に確認すべき場所を抽出する」
ことです.
例えば,崩壊地の肩や法肩などは,周囲から見ると急激に標高が変化します.
単純な外れ値判定ではノイズとして拾われる可能性がありますが,実際には地形として残すべき重要な点群です.
そのため,連続した肩や段差らしい形状は,通常の外れ値候補とは別に分類し,最終的には人が判断します.
また,UAVレーザとSLAM LiDARを統合したデータでは,同じXY付近に上下2層の地表面が存在することがあります.
この場合は,周囲の平均的な面だけを見るのではなく,二重地表として確認し,下側の地表を優先する判定も必要になります.
一方で,点密度が薄い場所では,近傍点が少ないため通常の局所判定だけでは外れ値を見逃すことがあります.
そのような場合には,少し離れた周囲の地形から地表面を推定し,外側の地形の流れから再確認する方法も使用しています.
③ 欠測部分の曲面補間
グラウンド検証後,地盤点が欠落している部分について補間を行います.
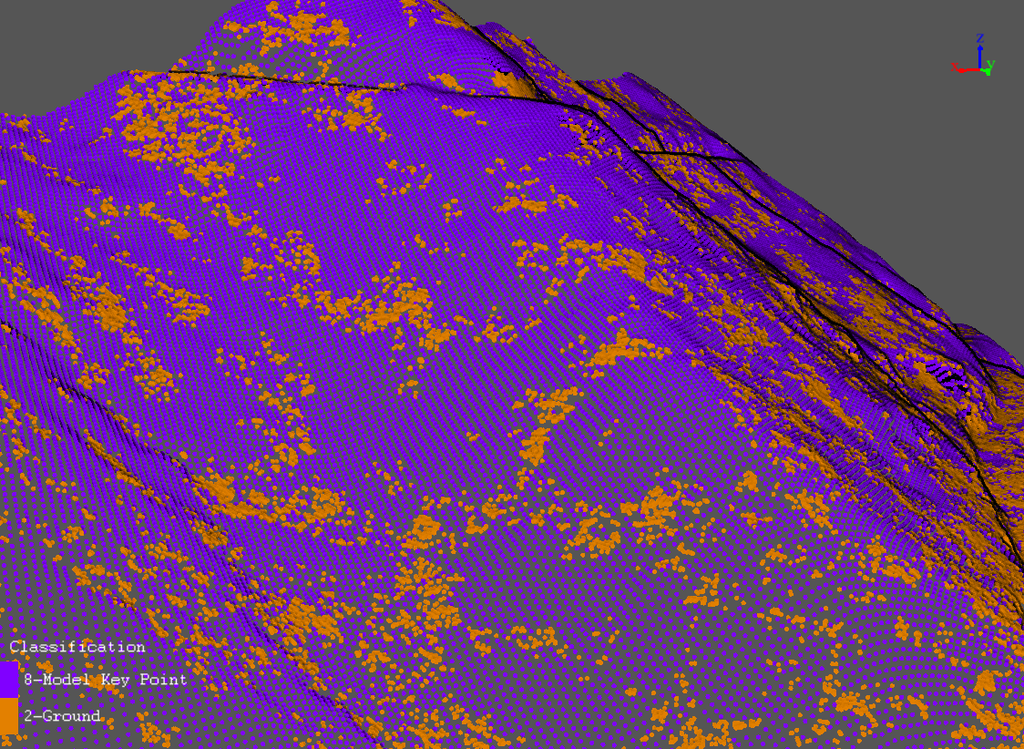
一般的な穴埋めでは,穴の周囲を単純につなぐため,欠測部分だけが平面的になり,不自然な形になる場合があります.
そこで今回は,周辺の地盤形状を参照しながら,できるだけ自然な曲面としてつながるように補間しました.
補間点については,元の実測点とは別のクラスへ分類しています.
つまり,
観測された点と,計算によって生成した点を明確に分ける
という考え方です.
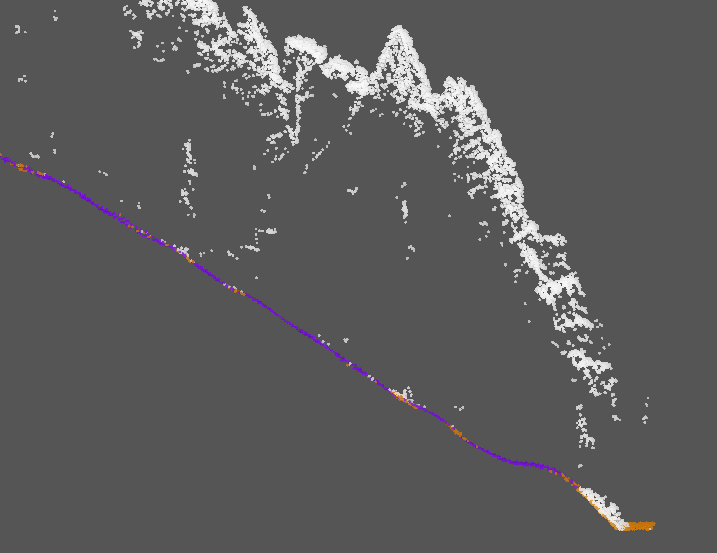
必要に応じて,ブレークラインや任意断面から推定地盤線を追加し,人の判断を補間形状へ反映することもできます.
0.5mメッシュで比較
グラウンド検証前の点群から作成した0.5mメッシュと,グラウンド検証後,さらに曲面補間を行った点群から作成した0.5mメッシュを比較しました.
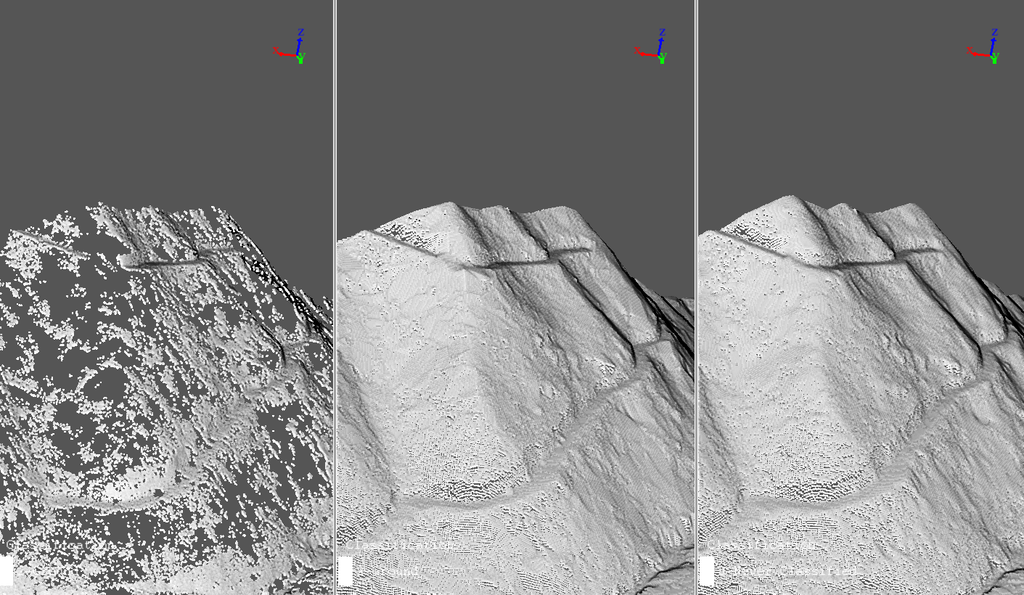
処理前では,点群の欠測によって,三角形状やパッチ状の不自然な面が目立つ箇所があります.
処理後では,これらがかなり減少し,斜面全体のつながりが自然になっています.
特に,点群表示では気付きにくい小さな欠測も,メッシュ化すると不自然な凹凸として現れることがあります.
そのため,最終的にメッシュや陰影表示で地形全体を確認することも重要だと考えています.
ただし,ここでも注意が必要です.
見た目が自然になったから,現地地形を正確に復元できたという意味ではありません.
欠測部分は,どこまでいっても推定です.
補間は,周囲の観測点から考えられる地形を,できるだけ不自然にならないようにつなぐ処理と考えています.
結論は,やはり「人の目」
ここまで自動検証や曲面補間について書いてきましたが,最終的な結論は,
最後に判断するのは,人の目です.
というところに戻ります.
レーザ点群のフィルタリングでは,ソフトウェアのパラメータを設定すれば全て解決するわけではありません.
同じパラメータでも,
- 平坦地
- 急斜面
- 谷
- 尾根
- 崩壊地
- 法面
- 林道
- 構造物周辺
- 植生下
- 複数センサを統合した点群
では,点群の見え方も,外れ値の出方もまったく違います.
そのため,
「このパラメータなら大丈夫」
「自動フィルタリングを通したから大丈夫」
という考え方は,非常に危険だと思っています.
自動処理は便利ですが,自動処理の結果が正しいかを判断する技術者が必要です.
地形を頭に焼き付ける
点群処理では,数多くの現場を経験し,さまざまな地形を自分の目で見てきた経験が非常に重要だと思います.
谷はどのようにつながるのか.
尾根はどのように落ちていくのか.
崩壊地の肩はどのような形になるのか.
法面と自然斜面では何が違うのか.
樹木下で残る地盤点はどのように見えるのか.
地表面が二重になった場合,点群はどのような形になるのか.
こういった地形を数多く見て,
「本来の地形はこうなるはずだ」
という感覚を頭の中に蓄積していく必要があります.
これはマニュアルを読んだだけでは身に付かない部分だと思います.
数多くの現場で失敗し,迷い,点群と地形を見比べ,修正してきた経験が,最終的なフィルタリング精度につながります.
言い換えれば,
百戦錬磨の技術者を育てることが,最も重要な品質管理の一つ
だと思います.
ソフトウェアは技術者を補助するもの
今回作成しているグラウンド検証ツールも,外れ値を完全自動で除去することを目的としていません.
人が見落としやすい場所を,
「ここをもう一度見てください」
と教えるための補助ツールです.
曲面補間についても同じです.
欠測した地形をソフトウェアが正解として復元するのではなく,
周囲の実測点と,技術者の判断を使って,より不自然でない地形を作る
ための補助です.
理想は,
自動処理
+
異常箇所の自動検出
+
経験を持った技術者の目視確認
+
必要な場所への手動修正
という流れだと思います.
AIや自動化が進んでも,少なくとも複雑な地形の点群処理では,人の判断が不要になるとは考えていません.
むしろ自動化が進むほど,
自動処理の結果を正しく評価できる技術者
の重要性は高くなると思います.
今回の検証では,
グラウンド抽出
↓
グラウンド検証
↓
人による最終確認
↓
欠測部分の曲面補間
↓
メッシュ化して地形全体を再確認
という流れで処理しました.
今後もさまざまな現場データを使いながら,自動化できる部分と,人が判断すべき部分を切り分けていきたいと思います.
最終的に目指したいのは,
人の判断を無くすための自動化ではなく,人の判断を助けるための自動化
です.
コメント