【BIM/CIMの疑問】安価なSLAMで「BIM/CIM化」は可能か?固定TLSとLiDAR SLAMで点群の「エッジが丸まる」物理メカニズムと技術選定の本質
「レーザー測量は高いから、100万円台の安価なLiDAR SLAMで点群を作ってBIM/CIMに利用しよう」
近年、建設・測量業界で手軽な現場把握ツールとして活用が進むポータブルSLAM。しかし、後工程(3Dモデリングや出来形管理)において、データの性質を正しく理解していないと「作業効率を上げるつもりが、かえって工数が増えてしまう」というミスマッチが起こりがちです。
どちらも「レーザーを照射して直接距離を測る(ToF方式)」という根本原理は同じはずなのに、なぜ固定式のTLSと移動体のSLAMでデータ品質に違いが生まれ、BIM/CIMにおいて「適したデータ」と「工夫が必要なデータ」に分かれてしまうのか?
今回は、技術者が知っておくべき「LiDAR SLAMで点群のエッジ(角)が丸まる物理的メカニズム」と、固定TLS・高精度SLAMの正しい使い分けについて解説します。
1. 同じレーザー測量なのに、なぜSLAMの点群は「エッジが丸まる」のか?
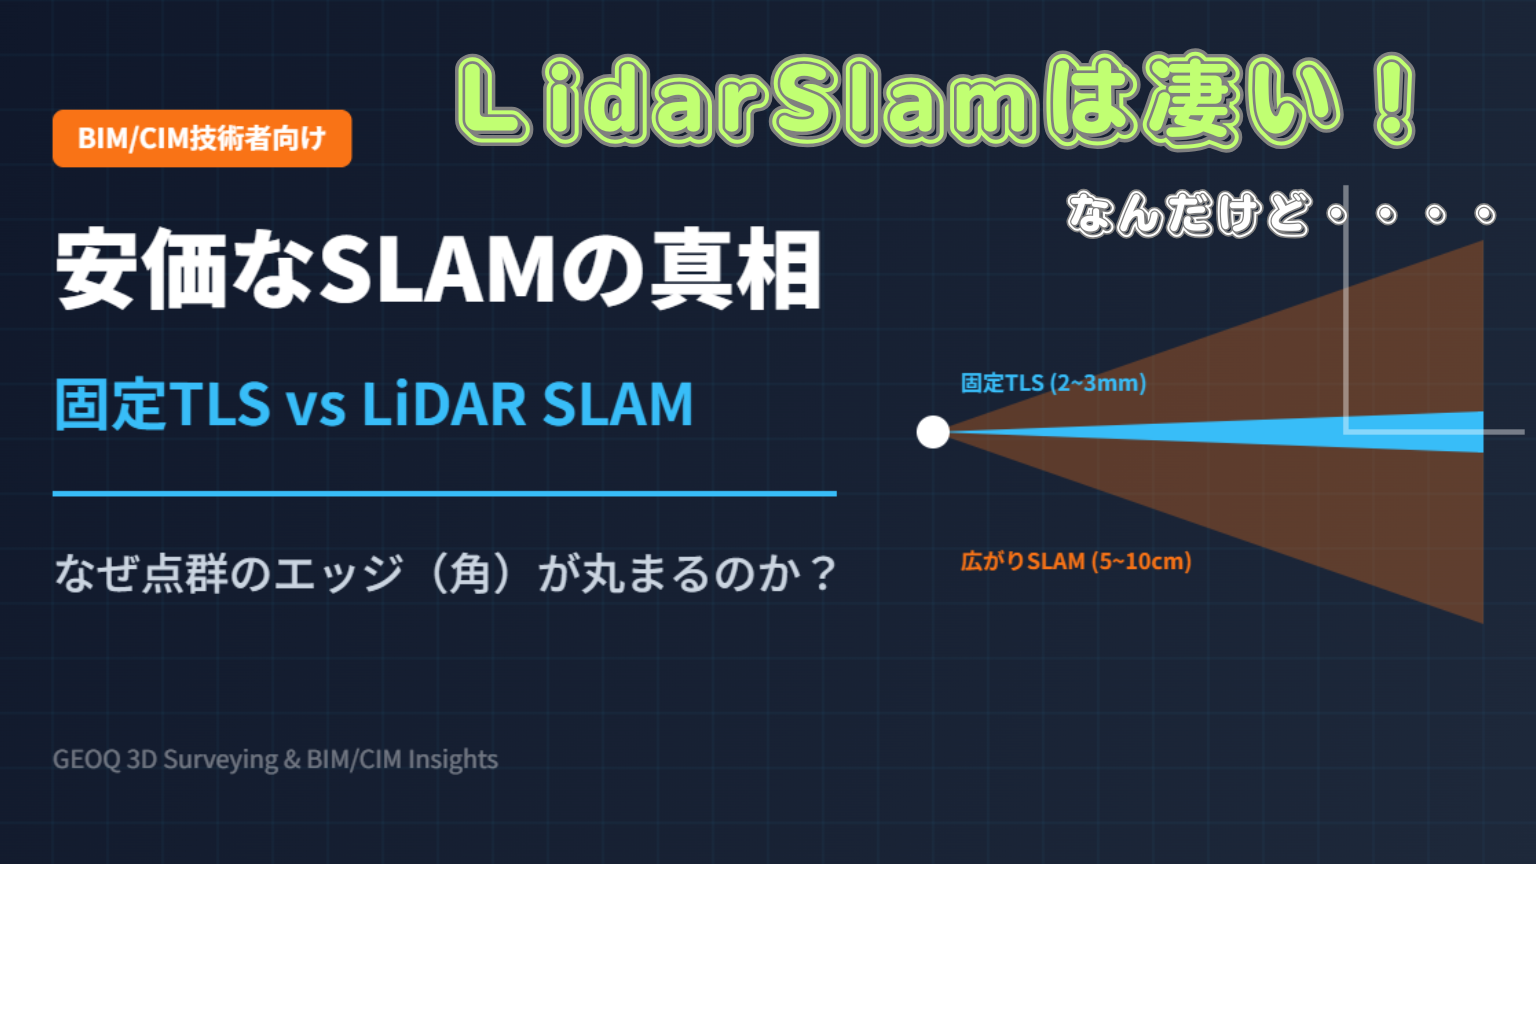
1,000万円級の固定TLS(地上設置型レーザー)と、100万円前後の簡易LiDAR SLAM。最大の違いは、レーザービームの物理的な広がり(フットプリント)にあります。
① フットプリント(ビーム径)とビーム拡がり角の違い
レーザー光は照射口から離れるにつれて、放射状に少しずつ広がっていきます(ビーム拡がり角)。
- 固定TLS(TLSモード): 10m先でもフットプリント(照射スポット径)は2〜3mm程度の極小サイズに絞り込まれている。
- エントリークラスのSLAM: 小型・軽量化やコストパフォーマンスを優先した設計のため、10m先でフットプリントが5cm〜10cm程度に広がる仕様となっている。
② 「5cmのフットプリント」の中で起きている物理現象(フック現象)
ToF(Time of Flight)方式のLiDARは、照射したフットプリント内で「最も反射強度の高かったポイント(エネルギーの重心)」を捉えて距離を決定します。
ビーム径が5cmに膨らんだ状態で構造物の出隅や入隅(角・エッジ)を照射すると、フットプリントの半分の2.5cmは手前の壁に、残りの2.5cmは奥の空間に抜けます。受光センサーは「最も強く返ってきた光」を優先して距離を確定させるため、本来の照射軸の中心ではなく、高反射部(手前や角の端)に距離データが引っ張られます。
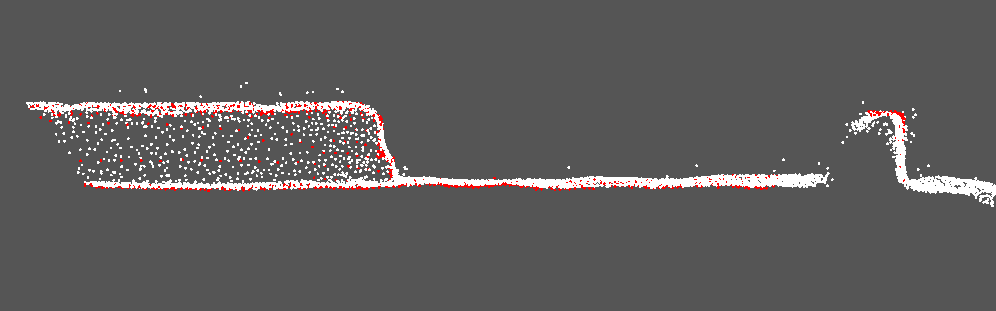
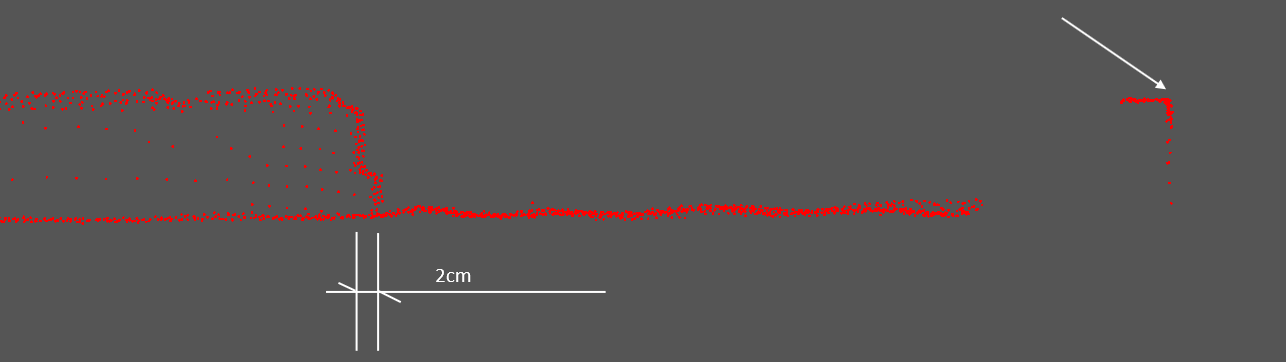
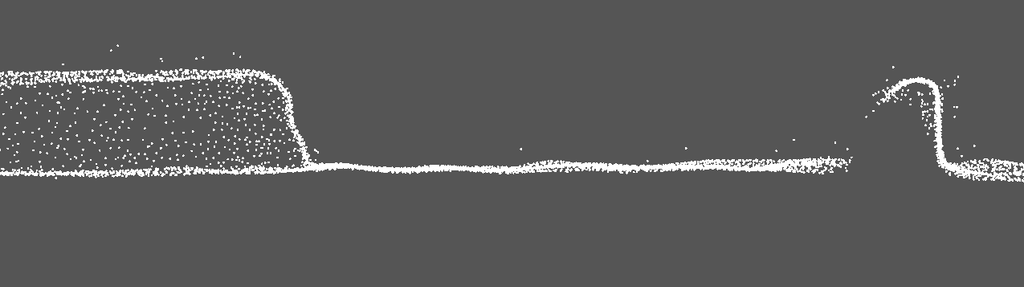
この「中心軸と実際の反射位置のズレ」が角周辺で連続して発生するため、エントリークラスのLiDAR SLAMで取得した点群は、物理的に角がなだらかになり、丸みを帯びたデータになります。
2. 点群密度と「移動(モーション)」によるデータ特性の違い
フットプリントの広がりだけでなく、サンプリング(打点)の密度と自己位置推定のブレもエッジに影響を与えます。
- 点群(サンプリング)密度の差:
固定TLSは1箇所からミリ単位のピッチで毎秒数十万〜数百万パルスを叩き込むため、角の頂点スレスレの座標をピンポイントで補足できます。一方、移動しながら測るSLAMは同一面への打点数が疎になりやすく、角の頂点座標そのものを通過してしまう確率が高くなります。 - SLAMの軌跡ブレ(累積誤差):
移動しながらIMU(慣性センサー)とICPマッチングで自己位置を計算するSLAMは、移動時の微小な振動や軌跡の計算残差によって、エッジ点群が数cm幅の帯状に膨らみ、角がボヤけて見えやすくなります。
3. 「エントリーSLAM」と「高精度ハイブリッドSLAM(FARO Orbis等)」の違い
「SLAM=すべてエッジが丸まる」というわけではありません。最新のハイエンドSLAM機では、こうした物理的限界をカバーする技術が投入されています。
- エントリークラスのSLAM:
汎用・軽量モジュールを使用。手軽さとスピードに特化している反面、フットプリントやノイズ特性からエッジの丸まりが起こりやすい。 - 高精度ハイブリッドSLAM(FARO Orbis等):
高精度LiDARエンジンを搭載。広域は歩いてスピーディにSLAM計測を行いながら、精度とシャープなエッジが求められる重要構造物や接続部では、三脚や一脚に立てて高精度固定スキャン(Flash機能等)に切り替えるハイブリッド運用が可能。
「移動の機動力」と「固定TLS並みのミリ精度・エッジ再現性」を1台でシームレスに使い分けられる点が、大きな強みとなります。
4. モデリング工程(BIM/CIM)で配慮すべきポイント
BIM/CIMモデル(3D CADやRevit、Civil 3Dなどでのモデリング)において最も重要なのは、構造物の「面」と「角の線(基準ライン・稜線)」です。
フットプリントの影響で角が丸まった点群をそのままCADソフトに読み込ませると、オペレーターが「どこを起点にして基準線を引けばいいのか」判断に迷う場面が出てきます。
- CAD上で基準線や面の決定に補正作業が必要になる
- エッジがボヤけている場合、部材の正確な厚みや納まりの確認に時間を要する
- 結果として、モデリング側の工数や調整作業が増加する可能性がある
「測量作業のスピード感」だけで機材を選んでしまうと、後工程(モデリング)で余分な手作業が発生する場合があるため、前後の工程を含めたトータルでの計画が重要です。
5. 測量技術者が行うべき「作業計画」と機材選定
安価なSLAMや簡易ツールが悪いということではありません。重要なのは「機器の物理的特性(フットプリント・ビーム拡がり角・精度)を理解した上で、求める成果物のレベルに応じた作業計画を立てられているか」です。
| 目的・用途 | 求める精度とデータ特性 | 採用すべき手法・機材 |
|---|---|---|
| 構造物の詳細モデリング・干渉チェック・ミリ精度補全 | mm単位のエッジの立ち、高い幾何学的再現性 | 固定TLS / 高精度SLAM(Orbis等の固定スキャンモード) |
| 建物の全体現況・スピード重視のBIM/CIM素描・現況把握 | 迅速な空間データ化、歩行での機動力 | 高精度SLAM(移動計測) |
| 大まかな現況把握・土量計算・仮設計画 | 概略形状・ボリュームの迅速な把握 | エントリークラスSLAM |
| 大規模・複雑な現場のハイブリッド運用 | 全体像+重要構造物の高精度化 | 高精度SLAM(移動計測 + 要所の固定スキャン) |
まとめ:それぞれの「得意領域」を活かした最適な道具選びを
エントリークラスのSLAMは、「手軽さと圧倒的な計測スピード」に強みを持つ優れたツールです。一方で、ミリ単位のエッジ再現性や高精度なモデリングには、固定TLSやFARO Orbisのようなハイブリッド型の高精度SLAMが威力を発揮します。
「同じレーザー測量だからどれも同じ」と一括りにせず、
- LiDARのフットプリント径とビーム拡がり角
- フットプリント内での反射特性
- 移動計測と固定スキャン計測の幾何精度差
という物理的な特性を正しく理解した上で、プロジェクトの目的に合った最適な機材選定・作業計画を立てること。これこそが、BIM/CIM現場をスムーズに成功へ導く技術者の真の「目利き力」と言えます。
コメント